こんにちは、ハード・操縦担当あまなつとソフト担当・チームリーダーの にゅ です。今回は8月22日に大阪府大東市にあるアクティブ・スクエア大東で開催された「関西夏ロボコン2026」の活動報告です。
関西夏ロボコンとは
まずはじめに「関西夏ロボコン」について説明したいと思います。
関西夏ロボコンは、関西圏を中心として学生ロボコンOB・OGや上回生が運営を行っているロボコンの大会です。学生ロボコンで活躍することを目標に日々研鑽を積む学生たちに向けて、より高度な技術や戦略が求められる大会として運営されています。
今回のルール
今回は、「うなぎ祭り」をテーマにしたルールでした。フィールドには1本の長い「大うなぎ」、20本の短い「小うなぎ」5つの青色のかごと、2つの緑色のかご、ロボットが登ることのできる「石倉」という段が設置されています。まずはじめに、ロボットは「大うなぎ」を回収し、自陣の緑かごに入れます。続いて、石倉に登り、「小うなぎ」を回収するための条件を達成します。これにより、「小うなぎ」を回収できます。その後、フィールドにある7つのかごのうち5つ以上に相手より多く「小うなぎ」を入れ、再度「石倉」に登ることでVゴールである「大漁」を達成できます。
ForteFibreの戦略
私たちForteFibreは、学生ロボコンを見据えて射出を行い、Vゴール「大漁」を狙う戦略をとることにしました。また、「小うなぎ」は柔らかく、結んだりまとめたりすることも可能ではありましたが、学生ロボコンにおいてワークに細工を施すことはできないため、ワークをまとめるなどはせず、一本ずつ普通に並べるという方針をとりました。
大うなぎも同じく、結んでいるチームは多くありましたが、私たちはそのまま置いておくことにしました。
機体について

Vゴールを狙うに当たって、機体に必要とされる要件がいくつか存在します。
1. 長い大うなぎを回収することができ、自陣の緑かごに入れることができる
2. 石倉に登ることができる、石倉から降りることができる
3. 石倉の下に置いてある小うなぎを回収することができる
4. 小うなぎを射出機構に装填することができる
5. 小うなぎを射出し、かごに入れることができる
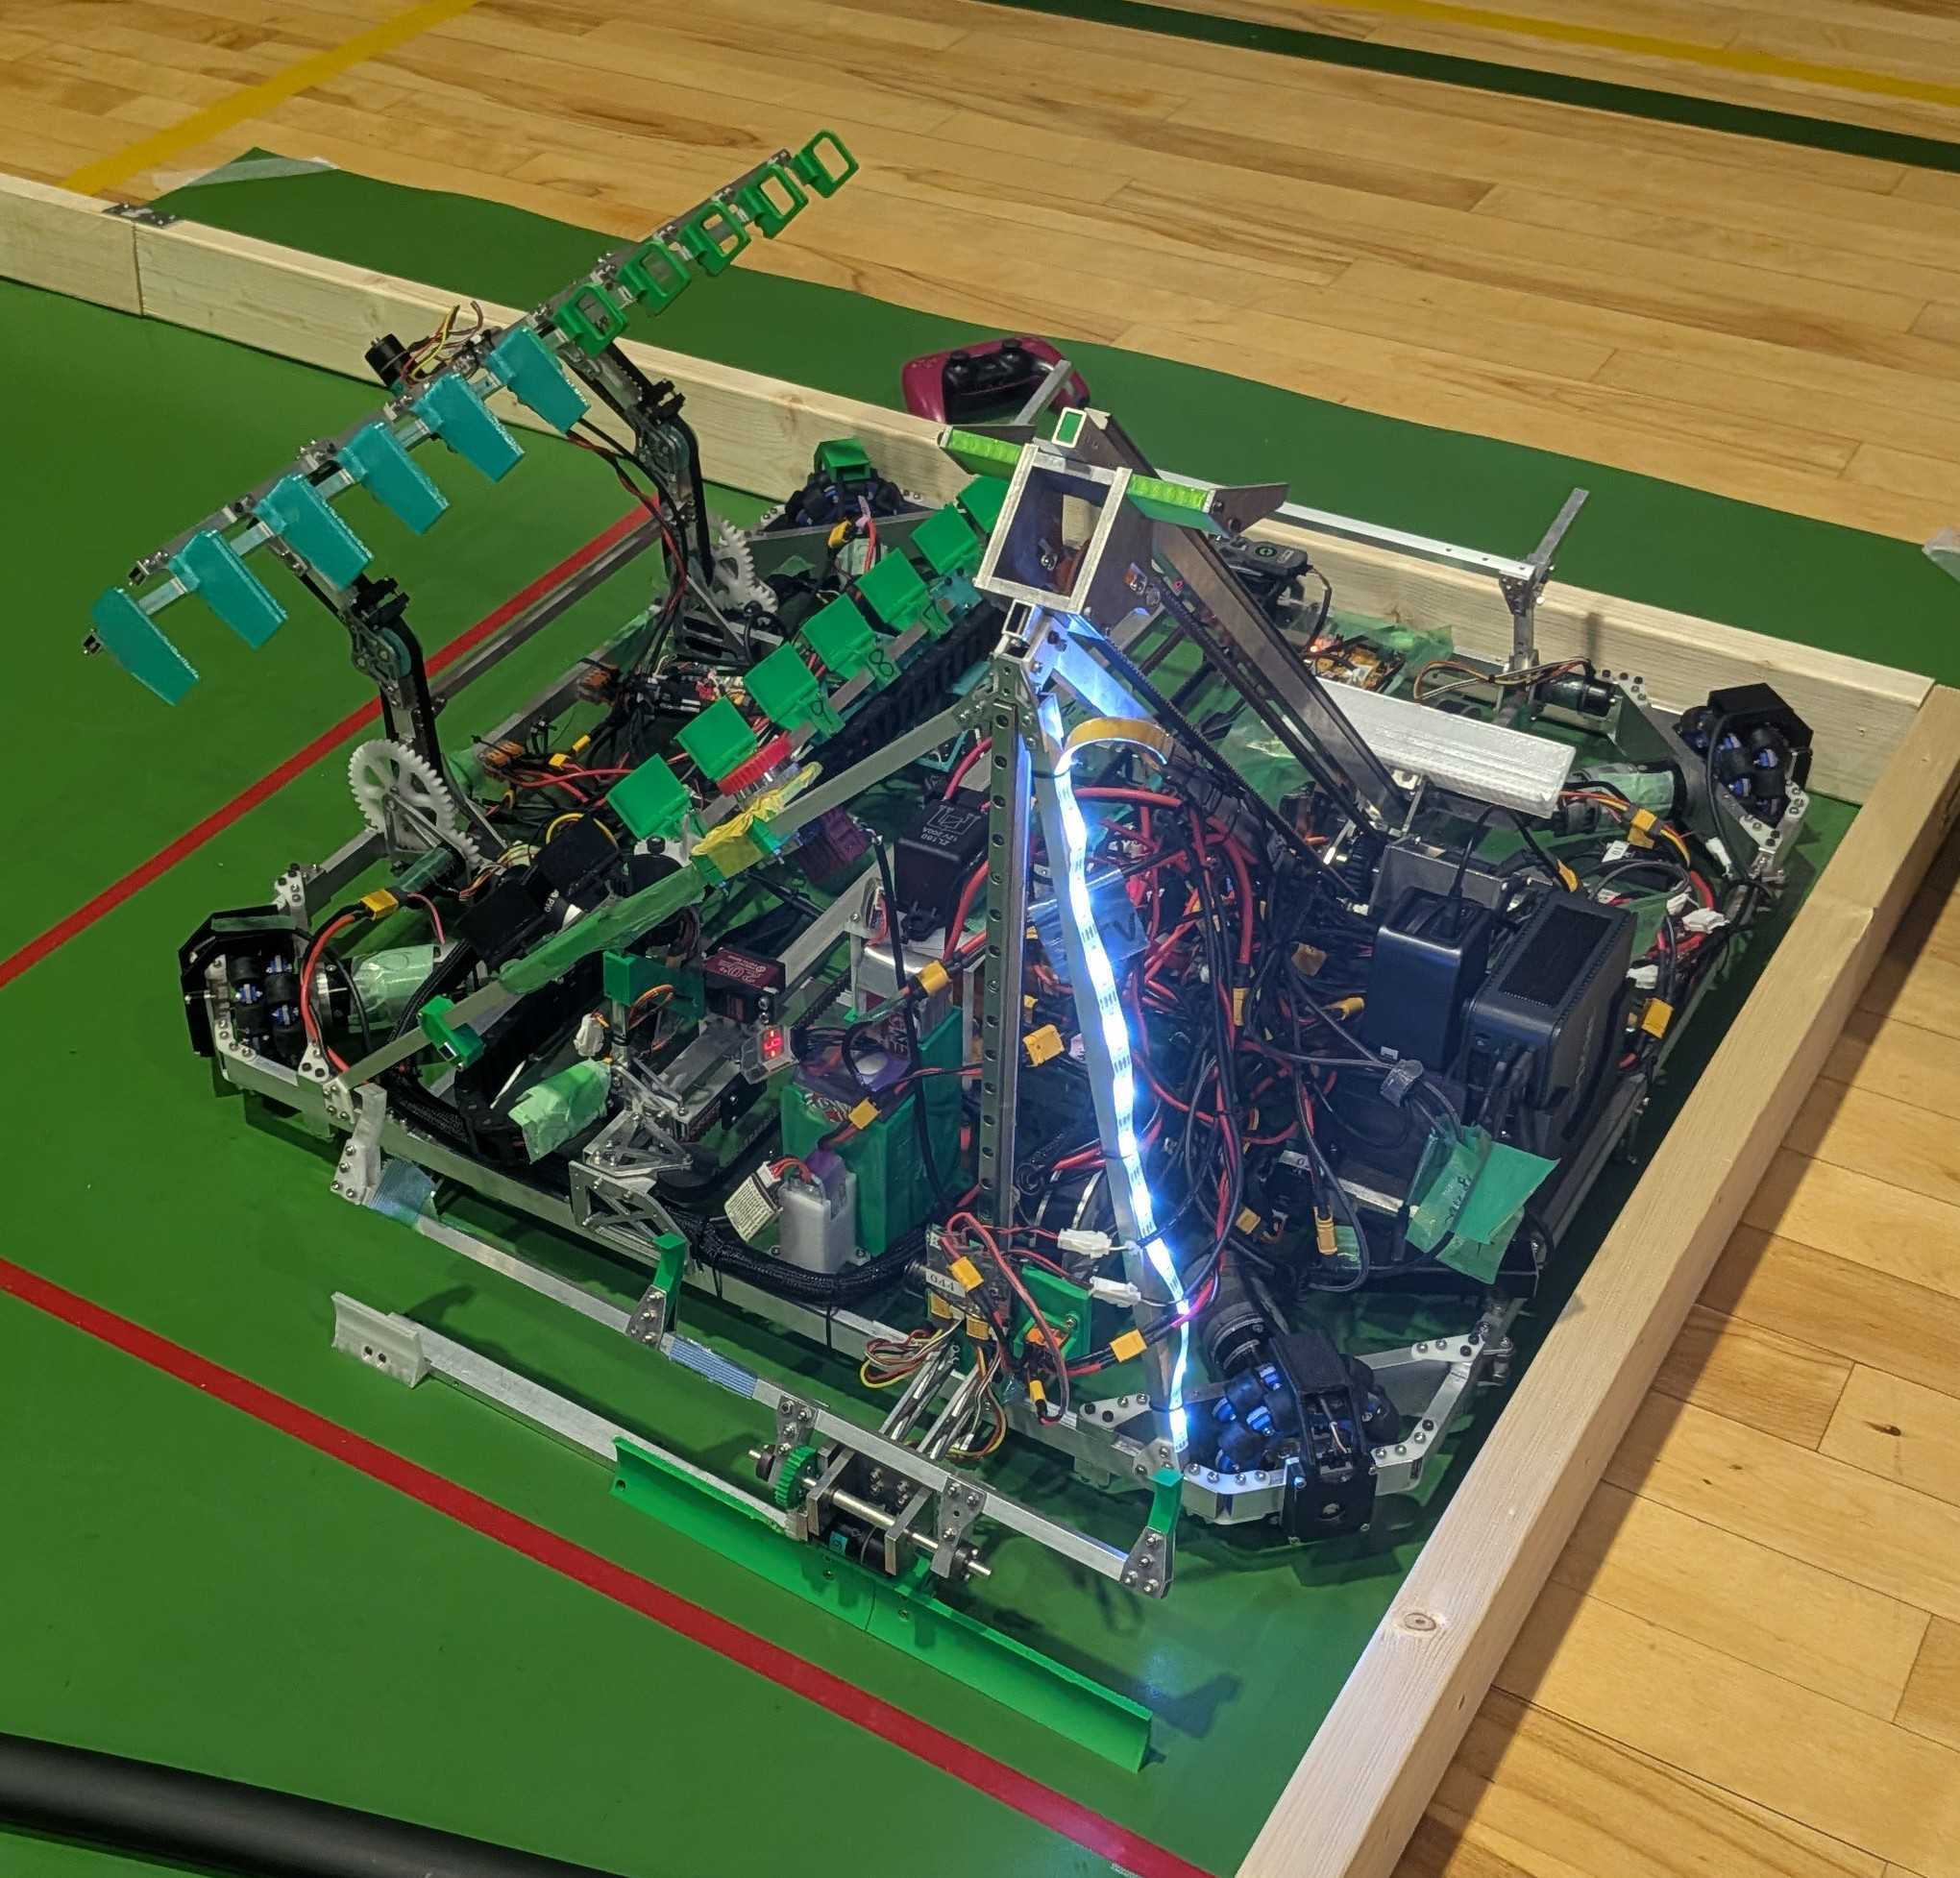
これらの要件をこなすことのできる機体が写真にあるこの機体です!
足回り
制御性や操縦性の観点から4輪オムニホイールを選択しました。
また、部内のアクチュエーター数の問題により使用するモーターは慣れないブラシ付きとなりました。
操縦者としては、春ロボで使用したステアに比べて圧倒的な操縦性に驚かされました。
大うなぎ回収&捕獲機構
機体正面についている横長の機構です。
横倒しに置いている大うなぎに接近し、上から挟むことで大うなぎを回収し、自陣の緑かごに乗せることで捕獲します。
昇降部分の剛性や完成の遅れなどで多少の問題が発生しましたが、本番では一切トラブルの発生しない優秀な機構でした。
石倉 段越え機構
画像では見づらいですが、足回りフレームに4つついている回転系の段越え機構です。
学生ロボコン2024で東大R1に使用されていた段越え機構を参考に設計し使用しました。
東大R1や、今大会の京大とは異なり、遊星歯車機構を用いず一般的な平歯車で減速していたため、歯車の割れや欠けに悩まされました。しかしながら、本番中は全く割れや欠けなく完璧に動作してくれました。
小うなぎ回収機構
画像左側についている2本のアームと多連のハンドです。
筆者が主に設計した部分で、アームは特にお気に入りのポイントです。
段下の小うなぎを回収するとともに続く装填に向けて拾いやすくするため、手首部分と肩部分に自由度を持たせたアームです。実質的には2つの自由度を1つのモーターで制御する機構になっています。
9本の小うなぎを同時に回収することができ、回収して段を降りた後にハンドを開くことで下側についている受け皿で整頓し、続けて装填を行うことができます。
練習やテストランでは回収がうまくいかないことも多くあったのですが、本番ではほとんど完璧に回収できてすごく安心しています。
小うなぎ装填機構
機体中央を前後に走る小型のハンドとレールで構成された機構です。
こちらも筆者が主に設計した部分です。
後述するベル直を用いるに当たって横倒しでの射出が最も収束したため、1本ずつ横向きに装填する必要がありました。それにあたり、小うなぎの回収機構とともに大きな役割を果たしています。
小うなぎ回収機構によって整頓された小うなぎを一本ずつ射出用の台に載せていきます。
練習中は高い精度で装填が成功していたのですが、本番の新品のワークの柔らかさに負けて、うまく装填できないシーンが多く見られました。
もう少し安定性のある機構設計ができたらよかったなと後悔しているポイントです。
小うなぎ射出機構
ごく一般的なベル直です。射出を行うに当たって、今回のワークでは回転をかける意義はほぼ見当たらなかったため、直動射出で十分だろうと判断しました。
また、部に保管されていたベル直を用いてテストを行い、縦置き、横置きでそれぞれ実験し横置きでの射出の方が距離は出ないが精度がいいという結果になりました。
今回のルールでは、7個中5個以上のかごに小うなぎを射出できればよかったため、最も遠いかごには射出できないがVゴールを狙うという戦略に当たっては十分でした。
試合では、とても良い精度で射出が行えるいい機構だったなと感じています。
機体全体
フィールドが点対称であったこと、ワークが長かったことなどから左右非対称の機体となりましたが、全体としてはそれなりにまとまったまあまあ格好いい機体ができたかなと思っています。
特に制御さんが頑張ってくれた装填部分や射出では、たくさんの人を魅了できたと思います。
Xでエゴサをしていたのですが、ちょこちょこ格好いいみたいなポストを発見できてすごく嬉しかったです!
個人的にはもっと小うなぎアームを知ってほしいなという気持ちがあったりします…^^
しかしながら、全体的に操縦者として扱いやすく(自分が設計したからかもしれませんが)、大会内で唯一Vゴールが現実味のある機体として戦えたことは大きな自信となりました。
機体制御について
ここからは機体制御について、にゅ が簡単に書かせていただきます。
タスク
機体は主に足回り、小うなぎ回収・装填ハンド、大うなぎ回収ハンド、射出機構、段越え機構が制御の対象となり、これをソフト人員でタスク分担しました。
また、夏ロボ始動時点での目標として、射出箇所、射出速度の自動算出、自動走行、自動射出、これらのGUIでの制御を実現したかったのですが、シミュレーション上で形にはなりつつあったものの、夏ロボ本番当日までに実機での仔魚に間に合わせることができませんでした。
足回り&自動走行
足回りは前述のとおりブラシモータを使用した四輪オムニであり、足回りそのものの制御は難易度の高いものではなかったのですが、自動走行を実現するにあたり、ブラシモータの速度制御がネックとなりました。自動走行をする際は機体を目標速度で走行させるため、目標機体速度に対応した目標速度で各モータを回すのですが、使用したブラシモータの速度のブレが、いままで使用してきたブラシレスモータに比べ大きく、期待した制御を実現することができませんでした。大会の一週間前に自動走行を諦め、それに伴いその他の自動制御も諦めることとなりました。
小うなぎ回収、装填ハンド
小うなぎハンドの制御自体はポジション制御で行われた非常にシンプルなものですが、特筆すべきは状態遷移かと思います。小うなぎ回収、装填ハンドは待機→位置合わせ→アーム降下→ハンド閉じる→持ち上げる→・・・→小うなぎ1装填→小うなぎ2装填・・・のように状態を持っており、ROSのtriggerサービスをコールすることで次の状態に遷移できる仕組みになっており、手動化が決定してからも非常にわかりやすく実装でき、コントローラのボタン一つで小うなぎハンドを操作することができました。
大うなぎハンド
特筆事項は無いです。昇降はポジション制御、ハンド部分はトルクとポジション制御でうごいてます。昇降がびたびたにとまるのできもちいいです。私はここで限界振動法をまなぶこととなりました。
射出機構
こちらも夏ロボ始動時は、自己位置を利用して、任意の位置から任意のかごをねらって射出速度を決定する仕組みを作ろうと画策し、完成しかけていましたが、自動走行を諦めたことで三つの距離に射出できればよくなったため最終的に本番環境で使用することはありませんでした。ただ、安定して三つの距離に入る射出速度を求めるために使用できたので少しだけ報われてました。
段越え機構
こちらも段に登るモードと段から降りるモードの2つを持った状態遷移を使用しており、機体下部についたセンサで地面との距離を読み取り、モードに合わせて段越え脚を畳んだり開いたりしています。
制御その他
自己位置推定、経路生成、経路追従、戦略モデルやらGUIやら、作ったのに使われなかったものたち、作った方々に敬意を。
いかに使いやすいものを作れるか、メンテ性を高められるか、AIにどこまで任せるのか、いろんなことを考えさせられる夏ロボ期間でした。
個人的には新たな仲間、git大臣からgit教えてもらえたのもでかかったなと感じています。
最後に
チームリーダーとして夏ロボ期間を通して、大会直前になってからの大急ぎデバックなどから、スケジューリングの大切さ、タスクのかたよりが生まれてしまったことから、タスク分担の難しさを感じました。また、これは各メンバーとの報連相に尽きますが、全体進捗の把握、各班の要望や出席できる日のすり合わせなど、ソフト班としての制御そのものよりも、チーム運営の難しさを多く感じることになりました。学ロボがすでに始動していますが、夏ロボの経験を活かし、夏ロボよりもより計画的に、よりチームメンバーと効率よく力を合わせて頑張って行きたいと思いました。
最後まで読んでいただきありがとうございました。