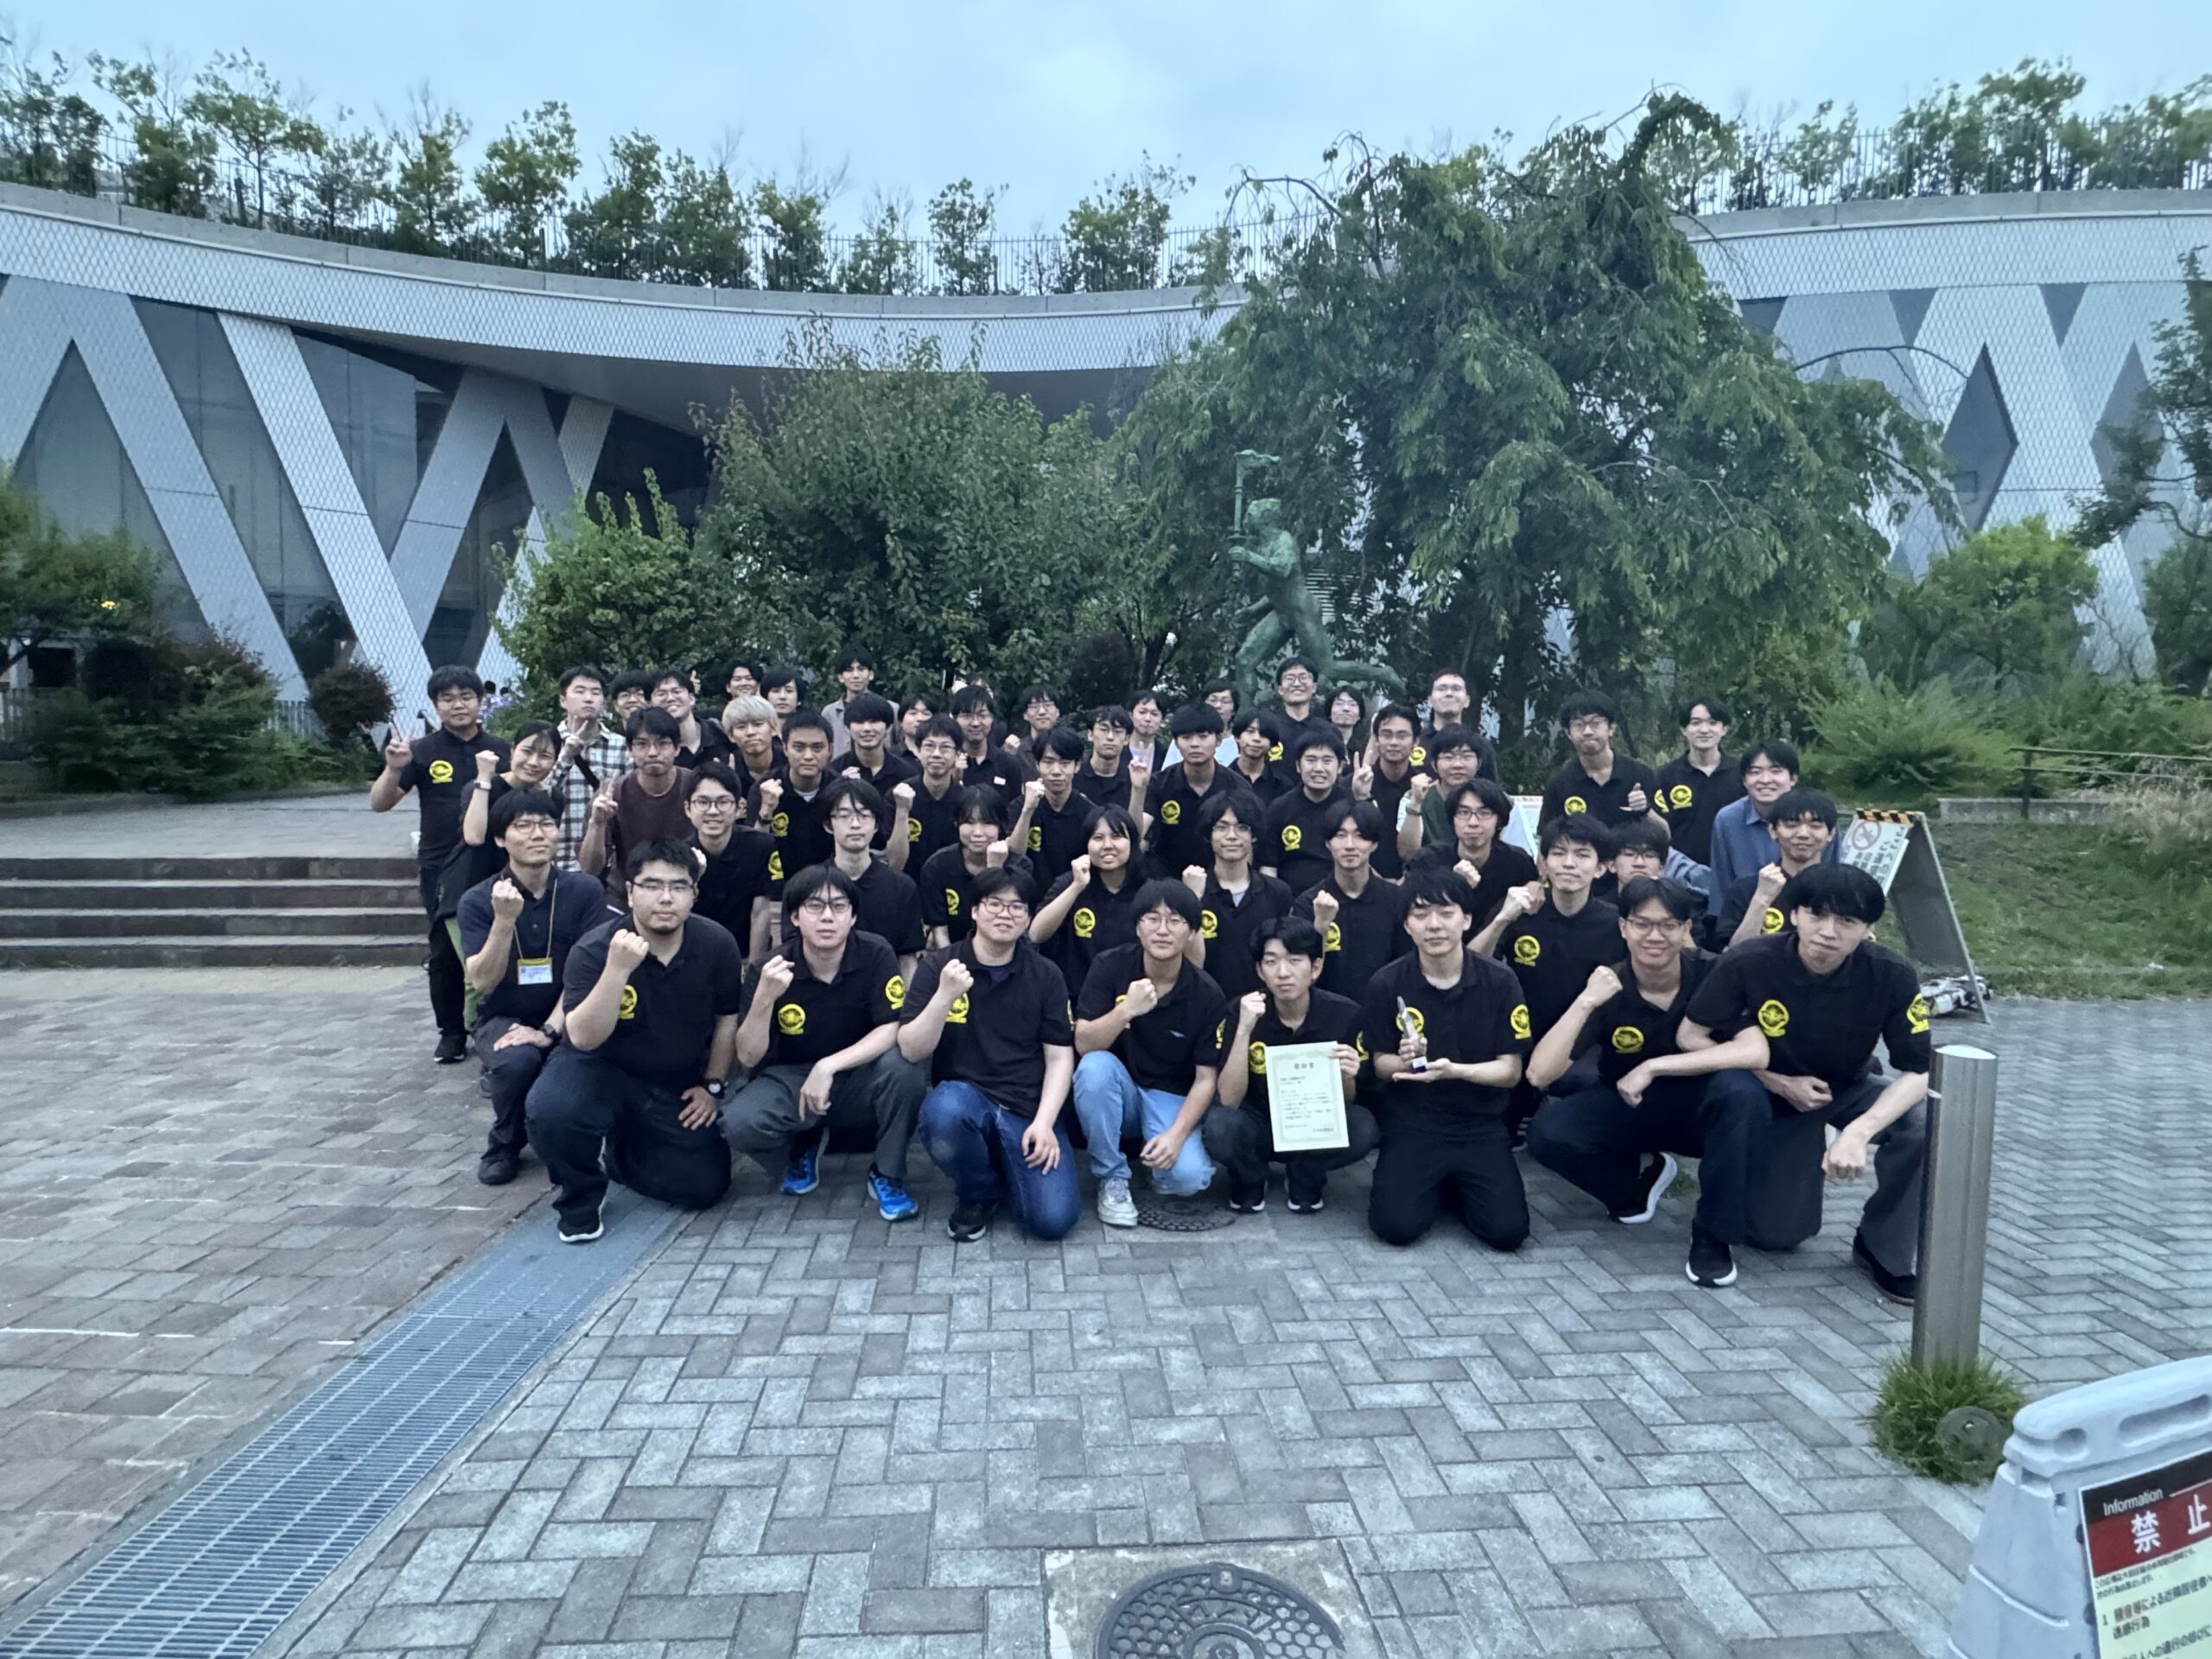
こんにちは。4年生ハードの干からびた雑草です。前回ブログを書いたのが遥か昔なため書き方が完全に忘却の彼方ですが、頑張って書きます。
私たち京都工芸繊維大学ForteFibreは2025年6月14日(日)に大田区総合体育館にて開催された学生ロボコン2026に出場しました。
NHK学生ロボコン2026の競技課題
今年の競技テーマはロボットカンフー!秘伝書(立方体の段ボール)と槍(塩ビパイプと3Dプリンタ製パーツ)を用いて三目並べをするルールです。完全自動機と手動機の2台で秘伝書と武器を三目並べをするためのエリアまで持っていくのですが、武器を作るために手動機と自動機が触れ合わずに協力したり、自動機が秘伝書を回収するために段を上らないといけなかったり様々な障壁がありました。
ルールについては以下の公式動画も参考にしてみてください。
機体紹介
R1

R1設計者の大山椒です。
R1は足回り、秘伝書回収機構、槍回収・合体機構、R2持ち上げ機構から構成されます。
二次ビデオ審査時点では大きく重量制限をオーバーしていたため、内側にあった機構や、各部位のフレームや肉を抜くなどしていた大幅な軽量化を図りました。
足回り

足回りには独立ステアリング機構(以下、独ステとします)を採用しています。
車輪の操舵用のモータと、駆動用のモータから成る機構になります。
独ステ自体はRC24から使い始めており、今年度は初の駆動用モータのインホイール化に取り組みました。
実機に投入したものは、オフシーズンに干からびた雑草が作っていたものになります。
秘伝書回収機構

秘伝書回収機構は直交二軸の自由度を持ち、先端に取り付けた吸盤(とポンプ)で秘伝書を吸着し、把持する機構となっています。
吸盤の選定にはSMC株式会社様に協力していただき、提供して頂いた吸盤のおかげで秘伝書の安定した回収を実現することができました。
高速の伸縮を目指して昨年度の射出機構に採用したモータを用いました。
素早い足回りと高速の伸縮によって実現した、走行しながら高速で秘伝書回収を行う動きは今年度の幣チームの強みとなりました。
梅花林での回収以外にも、試合中に見せた、アリーナで自チームの秘伝書を突き落とされたときに即座に拾い上げてラックに置きなおすシーンは見どころだったのではないかと思います。
槍回収・合体機構

多自由度をもつハンドで、ユニットの昇降無しで槍の回収、合体や武器使用を行います。
ピッチ角回転、ロール角回転、ローラーの送り出しによる槍の軸方向自由度、先端ハンド開閉の自由度があります。
許容誤差を大きくとるために槍回収の先端ハンドは回転系となっています。ハンドの開閉部分にはベアリングがあり、槍をベアリング部分でローラーに押し付ける形になります。これによって、滑らかで、ローラーが空転することなく槍を軸方向に送ることができます。
槍合体の位置合わせの際は、R2側のマーカーをR1側の、ハンドについたカメラで読み取って合体を行っていました。
武器使用の際には、ピッチ角自由度によって、ユニット自体の昇降無しで上中下段の武器使用が可能になっています。
R1製作における最大のボトルネックとなった機構で、何度も作り直しをしました。
R2持ち上げ機構

R2持ち上げ機構は、秘伝書回収機構の逆側に位置する機構です。
数十kg級のものを扱う機構はここ数年のルールでなかったため、機構とそれを支える機体の剛性確保が課題となりました。
持ち上げ機構に付いている爪をR2背面のフレームに引っ掛けて昇降します。
R2

R2は
- 段越え機構(足回り)
- 秘伝書回収機構
- ヘッド回収機構
の3要素で構成されています
段越え機構(足回り)
モータの回転を用いて足を上げて段を上ります。またタイヤにはインホイールの独立ステアリング機構と補助輪としてオムニホイールを用いています。これによって段を上る際のグリップを確保しつつ、平地での全方位移動と高い加速力を実現しています

秘伝書回収機構
直動と回転2自由度を合わせた3自由度の機構を採用しました。また秘伝書の把持にはR1の秘伝書回収機構と同じくSMC様から提供していただいた吸盤を用いています。

ヘッド回収機構
直動と回転の2自由度を持った機構を採用しました。この機構によって左右対称の両フィールドでヘッドを回収することができました。またヘッドの把持にはウォームギアを用いたハンドを用いており、これによって槍合体時に強い荷重がかかってもヘッドを把持し続けることができました。

制御
制御とR1の操縦を行った南です。制御面で工夫した点について説明していきます。
まずは道場エリアでの槍合体です。ここではR2側のヘッドをつかむ場所にARマーカーを取り付け、それをR1のポールをつかんでいる箇所に取り付けたカメラで認識することで、ヘッドとポールの位置関係を計算し、自動で素早く正確な位置に槍合体を完遂できるようにしました。
次にR1の梅花林エリアでの高速な秘伝書回収です。正確な自己位置推定技術と経路追従技術を用いて、走りながら計算されたタイミングで回収ハンドを自動展開・収納することで、高速な秘伝書回収を実現させました。
次にR2の梅花林エリアでの段越え、段降りです。機構上、機体の姿勢に加えてハンドの展開具合や秘伝書の貯め込み具合で機体バランスが大きく変化するため、段を越える動作一つ一つで膨大な数のパラメータを必要とします。これらを綿密に調整していくことで、複数のパターンを想定した段越え、段降りを実現させました。
次に操作性です。秘伝書の位置の登録やノードの立ち上げ、ロボットの状態表示などをWebUIを用いて行いました。これにより高い操作性を実現し、試合中は試合に集中することができました。R1の操作では、アリーナエリアまでは基本自動であり、実行権のみ操縦者にある形ですが、予期せぬトラブルにも対応できるよう現在のロボットの状態を記録しており、途中から手動操作に移行しても問題ないUIを実装しました。
大会結果
私たちは二次ビデオ審査でシード権をいただくことができました!
予選ではAグループで千葉大学CRS様と東京科学大学Maquinista様と対戦し
- VS千葉大学CRS様 130-20で勝利
- VS東京科学大学Maquinista様 100-170で敗北
以上の通り1勝1敗でしたが、総得点によってワイルドカードで決勝トーナメントに出場することができました。
しかし決勝トーナメント1回戦で東京工科大学プロジェクトR様と対戦し先にVゴールを達成されてしまい敗北しました。
結果としてはベスト8で弊チームの最高成績タイの結果で終わりましたが、ヤマハ発動機様から特別賞をいただくことができました!

最後に
今年度はシード権の獲得はできましたがベスト8という結果で終わりました。来年こそはベスト4以上を目指したいです!そのためにこれからも技術力を磨いていきます。
最後に本大会において弊チームの活動をご支援してくださったOBOG様やスポンサーの皆様に深く感謝申し上げます。
今後もどうぞ応援のほどよろしくお願いいたします!