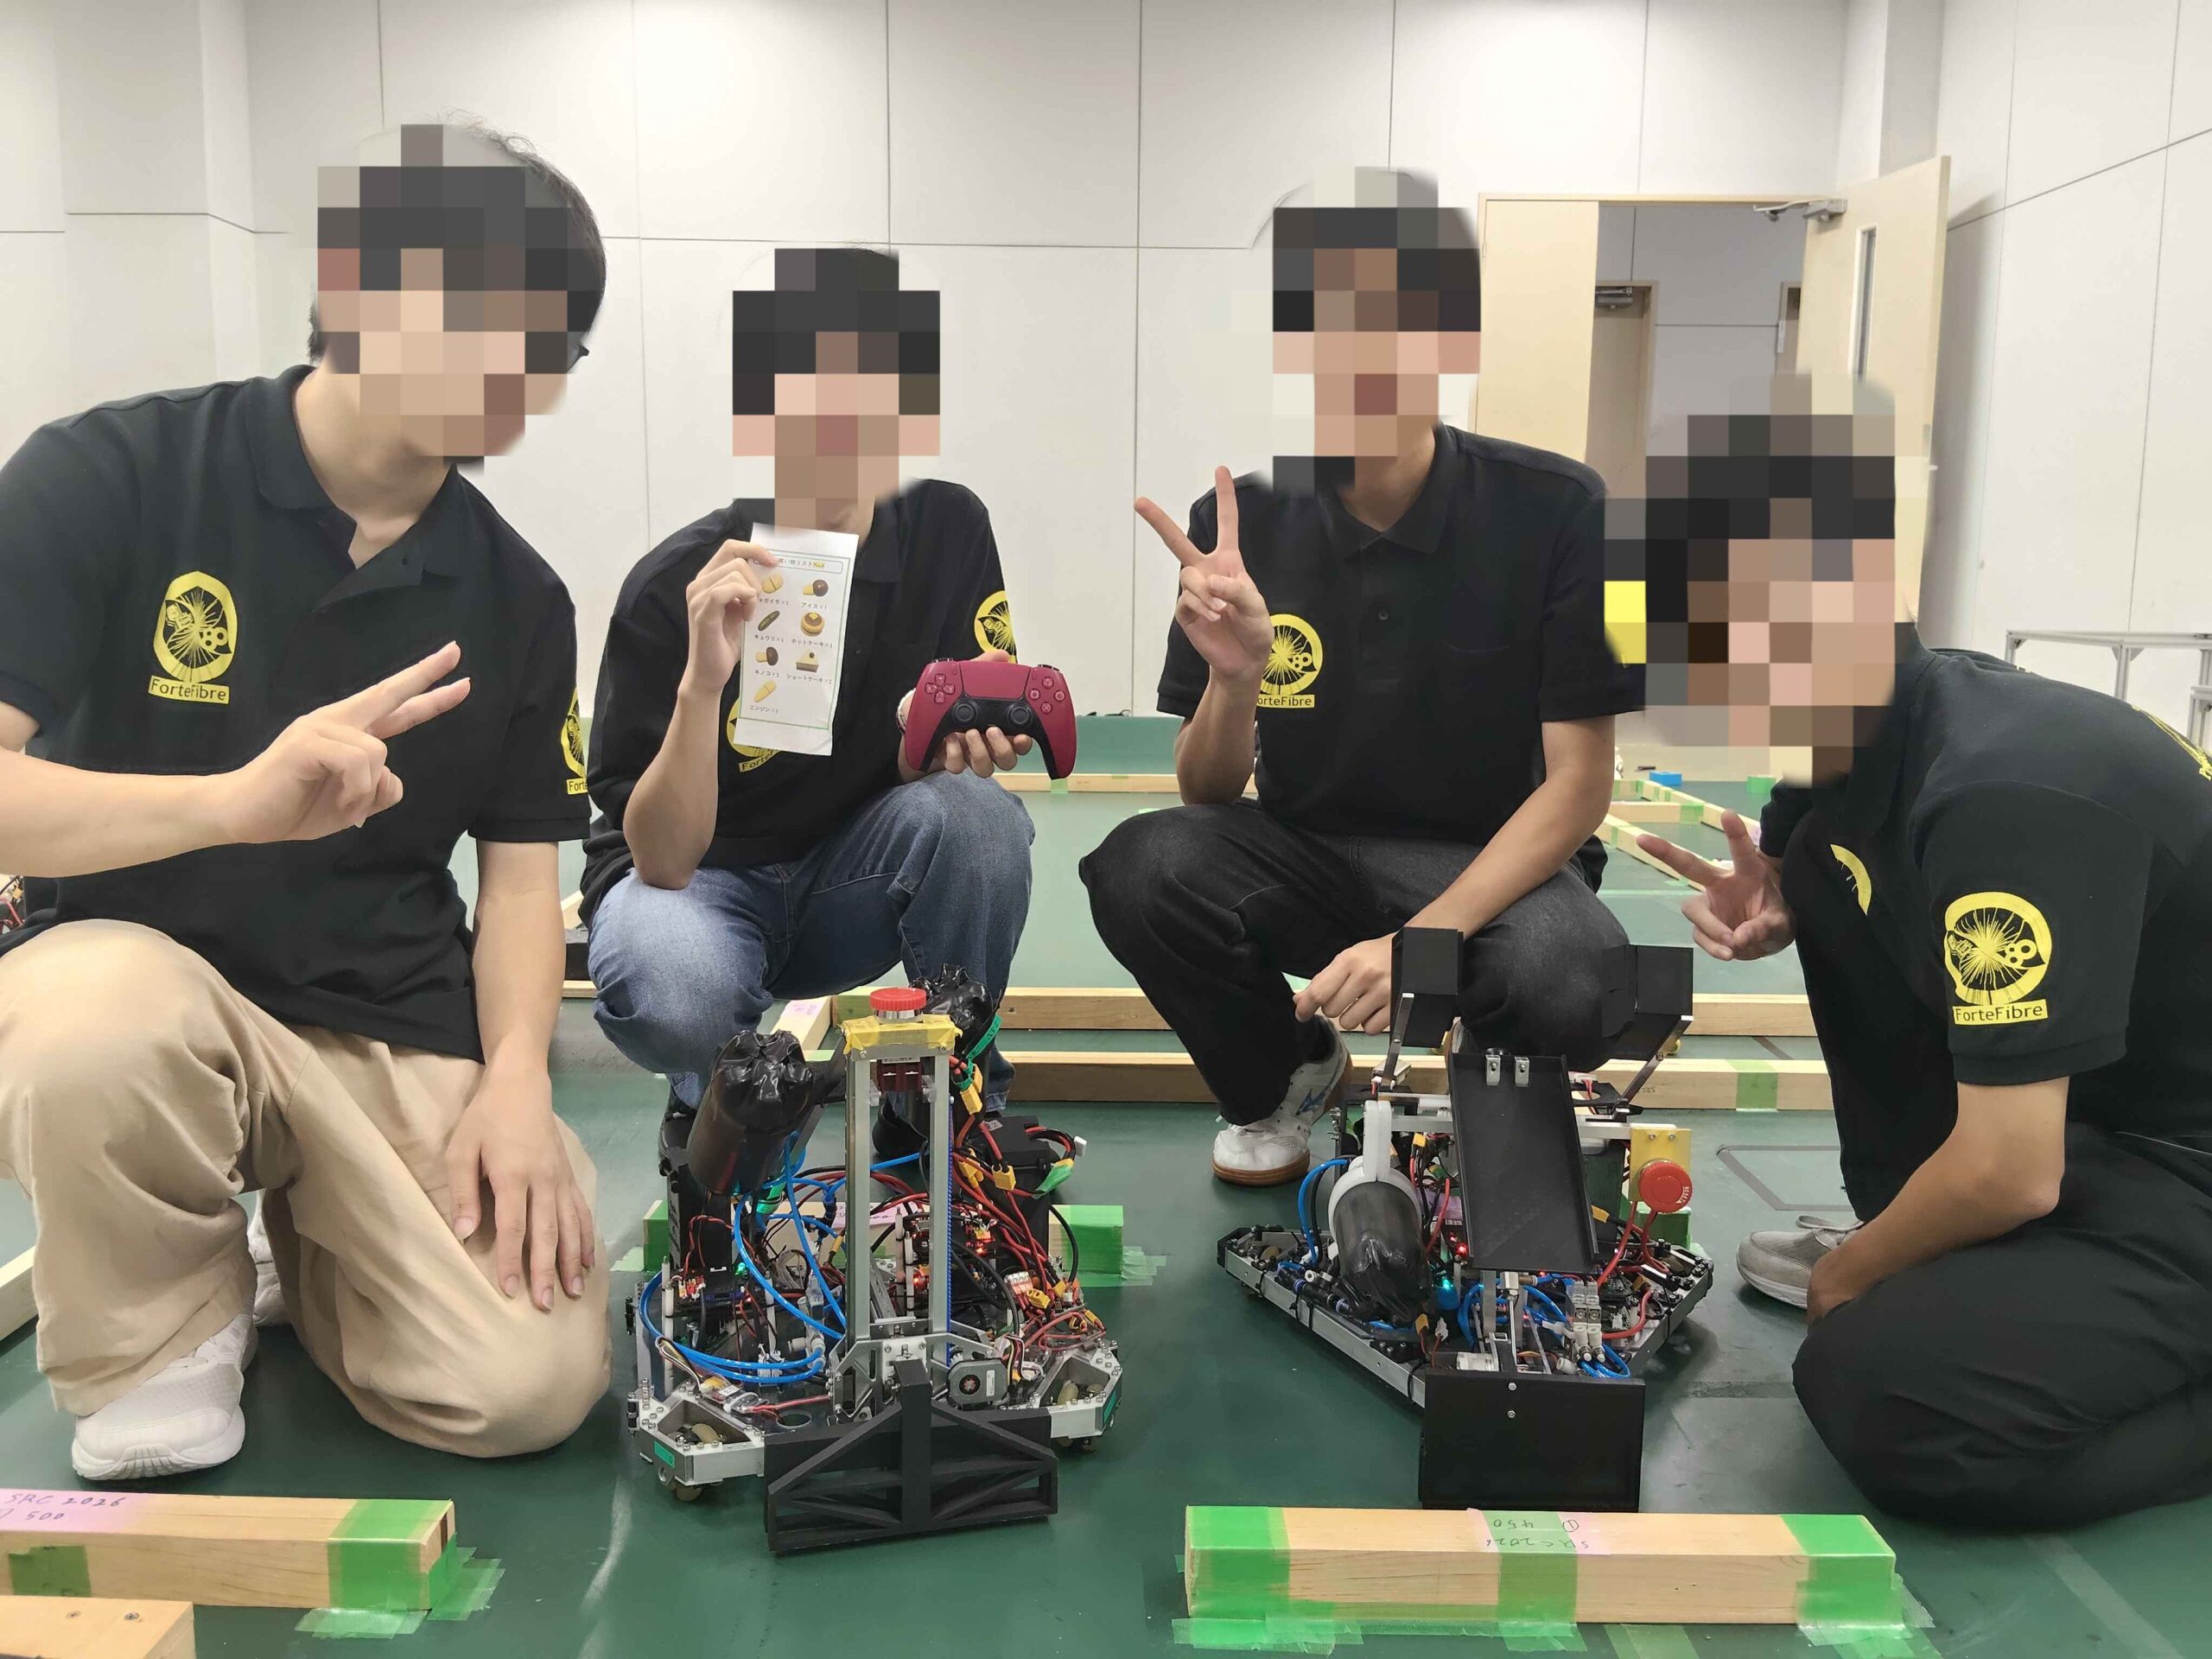
はじめまして!ForteFibre AチームリーダーのFoxです!(26年入学・電装班)
今回が初めてのブログ執筆となるため、拙い部分もあるかと思いますが、温かい目でお読みいただけると幸いです。
それでは、2026年9月13日(日)に金沢工業大学主催で開催された「SRC(Summer Robot Contest)2026」について、活動内容や大会結果、製作した機体などをご紹介します!
大会結果について
まずは大会結果からです。
準々決勝
ForteFibre Aチーム 10点 vs 冷奴 320点(Vゴール)
(京都工芸繊維大学) (北見工業大学)
交流戦
ForteFibre Aチーム 300点 vs 機械仕掛けの購買者 200点
(京都工芸繊維大学) (新潟大学)
ForteFibre Aチームはシード権を獲得し、準々決勝から出場しました。
しかし、チームとして初めてSRCに出場したこともあり、本番では緊張から練習通りの操縦をすることができず、最終的には相手チームにVゴールを決められ、準々決勝敗退となりました。
一方、交流戦では練習時に近い動きをすることができ、いくつかミスはあったものの、300点という高得点を獲得することができました!
準々決勝では悔しい結果となりましたが、交流戦ではこれまでチームで取り組んできた成果を発揮することができ、機体の完成度や自分たちの成長を実感できる試合となりました。
チーム編成について
ForteFibre Aチームは、以下の4人で参加しました。
- ハード担当:1人
- ソフト担当:2人
- 電装担当:1人
……お分かりの通り、かなり少人数です。
そのため担当分野だけに専念するのではなく、電装・ソフト担当も機械設計の補助や加工を行い、機体製作を進めました。
最初からなかなかのハードワークでした……。
しかし、自分の担当以外の分野にも関わることになったことで、機械・電装・ソフトそれぞれがどのようにつながってロボットが完成するのかを学ぶ良い機会にもなりました。
SRC2026のルールについて
「SRC2026のルールってなんぞや?」ということで、ここからは今年のルールについて簡単にご紹介します。
今年の競技テーマは、手動機と自動機の2台のロボットを用いて「お買い物」をするというものです。
フィールド上に配置されたさまざまなオブジェクト(商品)を回収し、ロボットが保持しているカゴへ入れることで得点を獲得します。
今回のルールで特に特徴的だったのが、
- 手動機・自動機の2機体を製作する必要があること
- 回収するワーク(オブジェクト)の形状が非常に多様であること
の2点です。
まず2機体製作についてです。
これまでSRCでは、1機体で競技を行うことがほとんどであり、限られた製作期間の中で1機体の完成度をどこまで高められるかが、良いロボットを製作する上で重要でした。
しかし今回は、手動機と自動機の2機体を製作する必要があったため、従来と比べて1機体あたりにかけられる製作時間が短くなりました。その結果、それぞれの機体の設計や製作、調整に十分な時間を確保することが難しく、限られた時間の中で2機体の完成度をどこまで高められるかが大きな課題となりました。
次に、ワークの形についてです。


上の画像のように、おままごと用の野菜やスイーツに加えて、3Dプリンタで造形された特徴的な形状のオブジェクトも存在します。
大きさや形状、持ちやすい位置がそれぞれ異なるため、すべてのワークを扱える万能なハンドを製作するのか、それぞれのワークに合わせた機構を作るのかを考える必要があります。
私たちのチームでも、どのような機構でワークを回収するかについて何度も試行錯誤しました。
機体紹介(手動機)
ここからハードのO・Tが機体紹介をします!(26年入学・ハード班)
手動機の機構としては主に3輪オムニ、ワーク用ハンドにロボマス、ワーク用アームにロボマス、カゴ用ハンドにロータリーアクチュエータ、カゴ用アームにエアシリンダを使用しています。


カゴ用ハンドに使用されているロータリアクチュエータによって、ハンドの開閉を行っています。これにより、カゴの1側面を挟んで、つかむことができます。次にカゴ用アームに使用されているエアシリンダによって、掴んだカゴを持ち上げることが可能です。
ワーク用ハンドのロボマスにギアを取り付けラックと組み合わせることで、ハンドユニットを左右に調整し、ワークをつかむことができます。そして、ワーク用アームのロボマスによる回転機構により、ワークをつかんだままスロープ直上まで持ってくることができます。最後にハンドユニットを緩めワークを落とすとスロープをつたってかごにワークが入る仕組みです。
ワーク用ハンドの形が奇妙と思われるかもしれません。自分も奇妙だと思っています。徹夜したツケです。
機体紹介(自動機)
自動機の機構としては主に3輪オムニ、ワーク用のハンドにエアーシリンダ、アーム(昇降用)にロボマスを使用しており、かなりコンパクトな構成となってます。


自動機では右画像のおねだり券を取り、おねだり券置き場に置くというタスクを行います。
このおねだり券は3つの異なる場所に異なる高さで設置されており、この3つをどのように自動機で取るかが鍵となっています。
この自動機では直動機構でハンドユニットを上下に調整することが出来、エアシリンダを用いてハンドを前後に押し引きすることが出来、これを用いておねだり券を回収します。
流れとしては、ハンドユニットをおねだり券上まで持ってくる→ハンドユニットを開く→土台にあたるまで降ろす→閉じるといった感じです。
大会を振り返って
今回のSRC2026では、機体製作だけでなく、スケジュール管理や進捗報告の重要性についても学ぶことができました。
新人戦終了後から大会本番まで、約3か月という非常に短い期間の中で思ったように機構が動かなかったり、完成後に修正が必要になったりと、さまざまな問題も発生しました。しかしスケジュール、タスク管理、進捗報告等を徹底していたことで、無事機体を完成させることが出来ました。
また、短期間で設計・加工・電装・ソフトウェア・調整までを経験できたことで、メンバーそれぞれのスキルアップにもつながったと思います。
最後に
今回、先輩方からの多大なるサポートと、チームメンバー一人ひとりの努力によって、無事に手動機・自動機の2台を完成させ、大会へ出場することができました。
製作や調整で行き詰まった際にアドバイスをくださった先輩方、そして最後まで一緒に機体を作り上げたチームメンバーには、本当に感謝しています。
準々決勝敗退という悔しい結果ではありましたが、交流戦では300点を獲得することができ、これまでの活動の成果を一つの形として残すことができました。
また、大会を通して技術面だけでなく、スケジュール管理など、多くのことを学ぶことができました。
今回のSRCで得た経験や反省点を次のロボット製作に生かし、次の春ロボでは優勝を目標に、さらに経験を積んでより良いチーム・より良いロボットを作れるよう努力していきます!
今後ともForteFibreをよろしくお願いします!